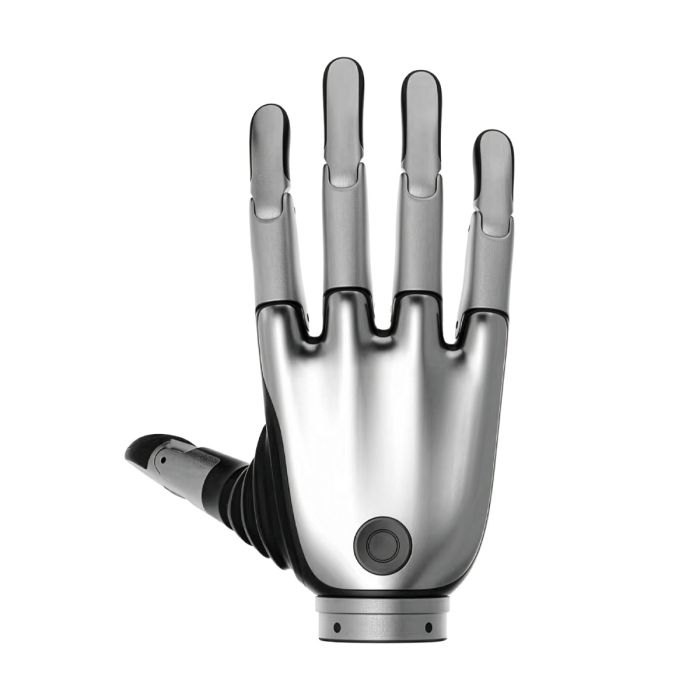
يد BrainCo Revo 2 Pro الماهرة اليسرى (XEL)
In stock
- ماركة:
- BRAINCO
- نموذج:
- REVO 2 PRO
- الجزء #:
- XEL
- ORIGIN:
- الصين
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro-Left
يد BrainCo Revo 2 Pro الماهرة اليسرى (XEL)
الروبوت الذي يملك يداً واحدة يؤدي نصف العمل، أما الذي يعمل بيدين فيحتاج إلى يمين ويسار تنسجمان في الاتصال والتحكم والبرمجيات. من هنا تأتي أهمية يد BrainCo Revo 2 Pro الماهرة اليسرى (XEL)، وهي يد حيوية المحاكاة مخصصة لدمجها في الروبوتات وللأبحاث، وتمثل الجانب الأيسر من إصدار Pro ضمن عائلة Revo 2.
المنتج متاح من خلال هذه الصفحة، ويُقدَّم بعرض سعر.
الخلفية
عائلة Revo 2 وموقع إصدار Pro فيها
تنتمي هذه اليد إلى عائلة Revo 2 من BrainCo، وهي عائلة تضم ثلاثة إصدارات: Basic برمزي XRL وXRR، وPro برمزي XEL وXER، وTouch برمزي XTL وXTR. يدل الحرف الأخير من الرمز على الجانب، فرمز XEL يخص اليد اليسرى من إصدار Pro، ورمز XER يخص اليمنى منه. ولهذا ينبغي عند إعداد قائمة المشتريات أن يُكتب الرمز كاملاً حتى لا تختلط وحدة مطلوبة بوحدة تشبهها في الاسم.
يمكنك مقارنة الإصدارات الأخرى من خلال صفحة فئة BrainCo Revo 2، مع إبقاء كل مواصفة مرتبطة بإصدارها وعدم نقل رقم من إصدار إلى آخر. أما تاريخ الشركة وسيرة تطوير هذه العائلة فلم ترد في المصادر المتاحة لنا، ولذلك لا نذكر فيهما شيئاً لا نستطيع توثيقه.
التقنية التي تقوم عليها اليد
تُعرَّف Revo 2 بأنها يد حيوية المحاكاة ماهرة للتكامل مع الروبوتات والبحث العلمي. تضم اليد ستة مفاصل نشطة وإحدى عشرة درجة حرية إجمالاً، وتعتمد على تحكم مؤازر بحلقة مغلقة، وتتيح تعريف إيماءات مخصصة. وهذا يعني أن للمهندس أن يصمم أوضاع الإمساك التي يحتاجها مشروعه بدلاً من الاكتفاء بأوضاع جاهزة.
وتوفر اليد أنواعاً من الحماية تعمل أثناء التشغيل: حماية من زيادة التيار، وحماية من التعطل، وحماية من ارتفاع الحرارة، وحماية من الاصطدام. وهي مهمة خاصة في المختبرات، حيث تتكرر التجارب وتُضبط البرمجيات وتقع الأخطاء في أثناء التطوير.
المواصفات الفنية
| المواصفة | القيمة |
|---|---|
| رمز الإصدار | XEL/XER (Pro) |
| المفاصل النشطة | 6 |
| درجات الحرية الإجمالية | 11 |
| قوة القرص | ≥15N |
| دقة التحكم | 0.1° |
| الحماية الذكية | حماية التيار، حماية التعطل، حماية الحرارة المرتفعة، حماية الاصطدام |
| واجهات الاتصال | RS485 وCAN FD وEtherCAT |
| دعم الحزم البرمجية (SDK) | Linux وWindows وROS |
| الألوان القياسية | Space Gray وSilver (مع إمكانية تخصيص الألوان للكميات) |
المواصفات كما تنشرها الشركة المصنعة، وتُؤكَّد على ورقة البيانات عند إعداد عرض السعر.
لم تنشر الشركة المصنعة وزن إصدار Pro ولا درجة الحماية IP ولا محتويات العلبة ولا طول الكابل ولا الشهادات المعتمدة؛ وتُؤكَّد هذه البيانات عند إعداد عرض السعر.
كيف تتصل اليد بمنظومة الروبوت وبرمجياته؟
تدعم اليد ثلاث واجهات اتصال هي RS485 وCAN FD وEtherCAT، فلا يُفرض على المشروع خيار واحد. فإذا كانت المنصة تعتمد ناقلاً صناعياً معيناً، أمكن النظر في الواجهة الأنسب لها، وتبقى بقية المنظومة على حالها.
وعلى جانب البرمجيات، تتوفر حزم SDK لأنظمة Linux وWindows وسير عمل ROS. وهذا يلائم فرق الأبحاث التي تطور على ROS، كما يلائم الفرق التي تضبط التجارب من محطات عمل Windows. وتبقى تفاصيل الربط الدقيقة، مثل الكابلات وإمدادات الطاقة، من الأمور التي تُراجع مع عرض السعر، لأن طول الكابل ومحتويات العلبة غير منشورين.
ما الفرق بين اليد اليسرى XEL واليمنى XER؟
كلتاهما من إصدار Pro، وتشتركان في المواصفات المنشورة لهذا الإصدار، ويفرق بينهما الجانب فقط: XEL لليسرى وXER لليمنى. وإذا كان الروبوت ثنائي اليدين، أو كانت التجربة تقارن بين جانبين، فيُطلب الرمزان معاً. أما إذا كان المشروع يحتاج جانباً واحداً، فاليد اليسرى هي التي ترد هنا. وتجد اليد اليمنى في صفحتها: BrainCo Revo 2 Pro Dexterous Right Hand (XER).
لمن تناسب يد BrainCo Revo 2 Pro الماهرة اليسرى (XEL)؟
تناسب هذه اليد المختبرات الجامعية ومراكز الأبحاث التي تدرس الإمساك والمناولة وتحتاج إلى يد قابلة للبرمجة بدقة عبر ROS أو من خلال حزم SDK. وتناسب كذلك مطوري الروبوتات الشبيهة بالإنسان الذين يبنون جانباً أيسر لمنصتهم، وفرق التكامل التي تربط اليد بذراع روبوتية وتحتاج إلى واجهة صناعية مثل EtherCAT.
أما من يبحث عن إصدار آخر من العائلة نفسها فيمكنه الاطلاع على BrainCo Revo 2 Basic Left Dexterous Bionic Hand (XRL) أو على Brainco Revo 2 Touch Biomimetic Dexterous Left Hand (XTL)، ثم مقارنة كل منهما بحاجة المشروع. ولمن يريد تصفح الفئة كاملة، تجمع صفحة الأيدي الخيارات المتاحة.
فيمَ تُستخدم يد BrainCo Revo 2 Pro الماهرة اليسرى (XEL)؟
- أبحاث الإمساك: دراسة أوضاع القبضة المختلفة وتعريف إيماءات مخصصة وتكرارها بدقة تحكم تبلغ 0.1°.
- تكامل الأذرع الروبوتية: تركيب اليد على ذراع روبوتية وربطها بالمنظومة عبر RS485 أو CAN FD أو EtherCAT.
- تطوير الروبوتات الشبيهة بالإنسان: استخدامها بوصفها الجانب الأيسر في منصة ثنائية اليدين.
- التعليم والتدريب الهندسي: تمكين الطلاب من تجربة التحكم المؤازر بحلقة مغلقة في عتاد حقيقي.
- تطوير البرمجيات: كتابة برامج التحكم واختبارها على Linux أو Windows أو ضمن ROS.
- نماذج المناولة الأولية: بناء نماذج لمهام التقاط الأجسام ونقلها وتقييمها قبل اعتماد تصميم نهائي.
التسعير والتوفر
لا نعرض سعراً على هذه الصفحة؛ فالطريق إلى التسعير هو طلب عرض سعر يحدد الإصدار والجانب والكمية. وتُرتَّب مع عرض السعر مسائل التسليم والتخليص الجمركي والدعم. ويمكنك طلب العرض مباشرة، واليد متاحة من خلال هذه الصفحة.
الأسئلة الشائعة
ما رمز الإصدار الذي تخصه هذه الصفحة؟
تخص هذه الصفحة الرمز XEL، أي اليد اليسرى من إصدار Pro. أما اليد اليمنى من الإصدار نفسه فرمزها XER.
كم عدد المفاصل ودرجات الحرية في اليد؟
تضم اليد ستة مفاصل نشطة وإحدى عشرة درجة حرية إجمالاً.
ما قوة القرص ودقة التحكم؟
قوة القرص ≥15N، ودقة التحكم 0.1°.
ما أنواع الحماية المتوفرة؟
تتوفر حماية من زيادة التيار ومن التعطل ومن الحرارة المرتفعة ومن الاصطدام.
ما واجهات الاتصال وأنظمة التشغيل المدعومة؟
تدعم اليد RS450 وCAN FD وEtherCAT، وتتوفر حزم SDK لأنظمة Linux وWindows وسير عمل ROS.
هل تتوفر ألوان أخرى؟
الألوان القياسية هي Space Gray وSilver، ويمكن تخصيص الألوان عند طلب كميات.
أين أشتري يد BrainCo Revo 2 Pro الماهرة اليسرى (XEL) وكم تكلفتها؟
تُطلب من خلال هذه الصفحة بعرض سعر، ولا يُعرض سعر ثابت هنا. ويحدد العرض التكلفة بحسب الكمية وترتيبات التسليم.
الخلاصة
اليد اليسرى في منظومة روبوتية ليست قطعة ثانوية، بل نصف قدرة المناولة. وتقدم XEL ستة مفاصل نشطة وإحدى عشرة درجة حرية ودقة تحكم 0.1° وقوة قرص ≥15N، مع حمايات مدمجة وثلاث واجهات اتصال وحزم SDK لأنظمة Linux وWindows وROS. وإذا كان مشروعك يحتاج إلى هذه اليد، فهذه الصفحة هي نقطة البداية.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.